


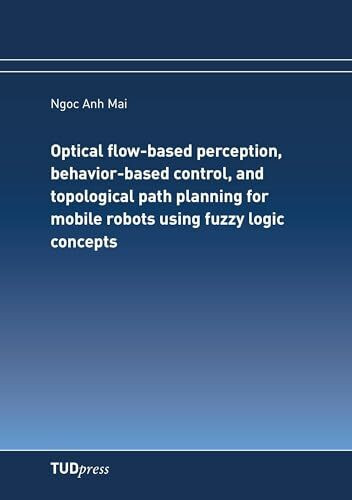
Optical flow-based perception, behavior-based control, and topological path planning for mobile robots using fuzzy logic concepts
Kurzinformation
 Handgeprüfte Gebrauchtware
 Schnelle Lieferung
 Faire Preise
inkl. MwSt. Versandinformationen
Lieferzeit 1-3 Werktage
Lieferzeit 1-3 Werktage

Beschreibung
Das Buch "Optical Flow-Based Perception, Behavior-Based Control, and Topological Path Planning for Mobile Robots Using Fuzzy Logic Concepts" von Ngoc-Anh Mai behandelt fortschrittliche Techniken zur Steuerung und Navigation mobiler Roboter. Der Autor kombiniert optische Flussmethoden zur Umgebungswahrnehmung mit verhaltensbasierter Kontrolle, um effiziente Bewegungsmuster zu entwickeln. Ein zentrales Thema ist die Anwendung von Fuzzy-Logik-Konzepten, um Unsicherheiten in der Wahrnehmung und Entscheidungsfindung zu bewältigen. Darüber hinaus wird ein topologischer Ansatz zur Pfadplanung vorgestellt, der es Robotern ermöglicht, in komplexen Umgebungen effektiv zu navigieren. Das Buch richtet sich an Forscher und Ingenieure im Bereich Robotik und bietet theoretische Grundlagen sowie praktische Anwendungen dieser innovativen Methoden.
Produktdetails
So garantieren wir Dir zu jeder Zeit Premiumqualität.


