


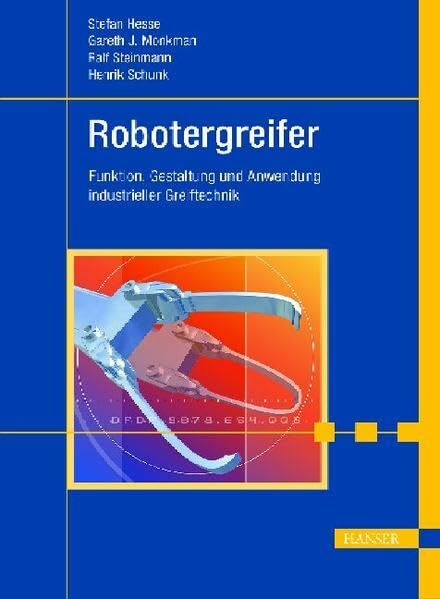
Robotergreifer: Funktion, Gestaltung und Anwendung industrieller Greiftechnik
Kurzinformation
 Handgeprüfte Gebrauchtware
 Schnelle Lieferung
 Faire Preise
inkl. MwSt. Versandinformationen
Artikel zZt. nicht lieferbar
Artikel zZt. nicht lieferbar

Beschreibung
Das Buch "Robotergreifer: Funktion, Gestaltung und Anwendung industrieller Greiftechnik" von Stefan Hesse bietet eine umfassende Übersicht über die Technologie und den Einsatz von Robotergreifern in der Industrie. Es behandelt die grundlegenden Funktionen und Konstruktionsprinzipien von Greifern sowie deren Anpassung an spezifische industrielle Anwendungen. Der Autor erläutert verschiedene Typen von Greifern, Materialien und Mechanismen, die für unterschiedliche Aufgaben geeignet sind. Zudem werden aktuelle Entwicklungen und Innovationen im Bereich der Greiftechnik vorgestellt. Das Buch richtet sich an Ingenieure, Techniker und Studierende, die sich mit der Automatisierungstechnik und insbesondere mit der Optimierung von Produktionsprozessen durch den Einsatz moderner Greifsysteme beschäftigen.
Produktdetails
So garantieren wir Dir zu jeder Zeit Premiumqualität.


