


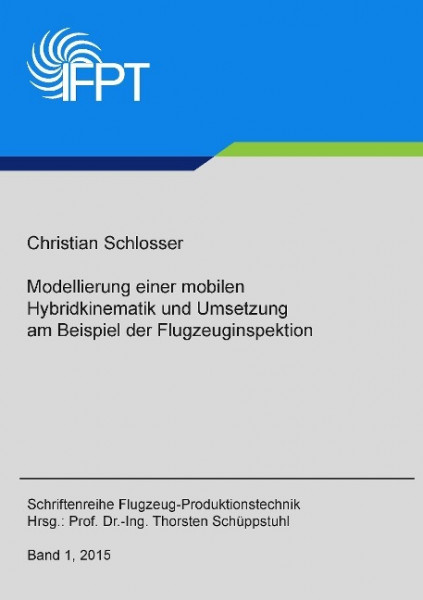
Modellierung einer mobilen Hybridkinematik und Umsetzung am Beispiel der Flugzeuginspektion
Kurzinformation
Sprache:
Deutsch
ISBN:
3739232463
Verlag:
Seitenzahl:
136
Auflage:
-
Erschienen:
2016-02-12
 Handgeprüfte Gebrauchtware
 Schnelle Lieferung
 Faire Preise
inkl. MwSt. Versandinformationen
Artikel zZt. nicht lieferbar
Artikel zZt. nicht lieferbar
Weitere Zahlungsmöglichkeiten

Beschreibung
Modellierung einer mobilen Hybridkinematik und Umsetzung am Beispiel der Flugzeuginspektion
Diese Dissertation beschäftigt sich mit der Modellierung von mobilen Hybridkinematiken. Im Kern werden Methoden zur Auswahl der Teilmechanismen, zur modularen Berechnung der kinematischen Transformation, zur Überwachung der Annäherung an singuläre Posen und zur Optimierung und Auslegung der mechanischen Struktur entwickelt. Diese Verfahren werden am Beispiel der Entwicklung eines Roboters für die Flugzeuginspektion praktisch validiert. von Schlosser, Christian und Schüppstuhl, Thorste
Produktdetails
Einband:
Kartoniert
Seitenzahl:
136
Erschienen:
2016-02-12
Sprache:
Deutsch
EAN:
9783739232461
ISBN:
3739232463
Verlag:
Gewicht:
208 g
Auflage:
-
Alle gebrauchten Bücher werden von uns handgeprüft.
So garantieren wir Dir zu jeder Zeit Premiumqualität.
So garantieren wir Dir zu jeder Zeit Premiumqualität.
Neu
14,99 €
Entdecke mehr zum Thema


